

Tikslus įrankių išlyginimo metodas CNC tekinimo staklėms!
Šis straipsnis yra labai praktiškas. Pirma, jame pristatomas principas ir įrankių derinimo metodas, dažniausiai naudojamas CNC tekinimo staklėse; Toliau buvo pristatyti keturi Huazhong Century Star CNC tekinimo sistemos rankinio bandomojo pjovimo ir įrankių išlyginimo metodai; Siekiant pagerinti įrankio išlygiavimo tikslumą, remiantis idėja „automatinis bandomasis pjovimas → matavimas → klaidų kompensavimas“ buvo sukurtas automatinio bandomojo pjovimo metodas, valdomas programa, apibendrinti ir pristatyti keturi tikslūs įrankių išlygiavimo metodai.
CNC tekinimo staklių bandomojo pjovimo principas ir įrankių išlyginimo metodas
Gilus CNC tekinimo staklių įrankių išlygiavimo principo supratimas yra labai svarbus operatoriams, norint išlaikyti aiškų įrankio išlygiavimo mąstyseną, meistriškai valdyti įrankių išlygiavimo operacijas ir pasiūlyti naujus įrankių išlygiavimo metodus. Įrankio išlygiavimo esmė – nustatyti ruošinio koordinačių sistemos programos pradžios padėtį, kuri keičiasi programuojant unikalioje mašinos koordinačių sistemoje. Pagrindinis įrankio išlygiavimo uždavinys – gauti atskaitos įrankio programos pradžios taško staklių koordinates ir nustatyti ne atskaitos įrankio įrankio poslinkį atskaitos įrankio atžvilgiu.
Šiame straipsnyje pateikiamas toks susitarimas, paaiškinantis bandomojo pjovimo metodo principą ir idėją įrankių išlygiavimui: naudojant Huazhong Century Star mokymo tipo tekinimo sistemą HNC-21T (programinės įrangos versijos numeris 5.30); Naudodami komandą G92 nustatykite ruošinio koordinačių sistemą su ruošinio dešiniojo galinio paviršiaus centru kaip programos pradžią; Skersmens programavimas, programos pradžios taško H ruošinio koordinatės yra (100, 50); Ant įrankio laikiklio sumontuoti keturi peiliai: pirmasis peilis yra 90 laipsnių išorinio apskritimo grubiai sukamas peilis, antrasis atskaitos peilis yra 90 laipsnių išorinio apskritimo smulkiai besisukantis peilis, trečiasis peilis yra pjovimo peilis, o ketvirtasis peilis. 60 laipsnių trikampio sriegio peilis (visi tekste nurodyti pavyzdžiai yra vienodi).
Kaip parodyta 1 paveiksle, atskaitos įrankis sulygiuotas pagal idėją „rankiniu būdu iškirpti ruošinio išorinį apskritimą ir galinį paviršių, įrašyti bandomojo pjovimo taško A X ir Z koordinates, rodomas CRT, tada išstumti. programos pradžios O mašinos koordinates ir galiausiai išstumiant programos pradžios H mašinos koordinates.“. Pagal ryšį tarp taško A ir taško O staklių koordinačių: XO=XA - Φ d. ZO=ZA, galima išvesti programos pradžios O mašinos koordinatę. Remiantis ruošinio H koordinatėmis taško O atžvilgiu kaip (100,50), taško H staklių koordinatės galiausiai išvedamos taip: XH=100- Φ d. ZH=ZA+50. Tokiu būdu sukurta ruošinio koordinačių sistema yra pagrįsta atskaitos įrankio antgalio padėtimi.
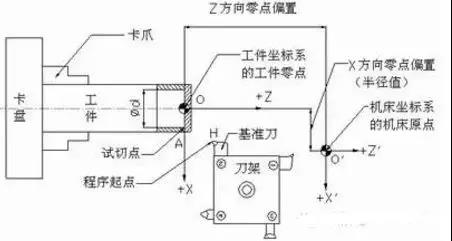
1 pav. Rankinio bandomojo pjovimo ir įrankio išlyginimo schema
Kaip parodyta 2 paveiksle, dėl skirtingų kiekvieno įrankio laikiklio išplėtimų ir padėčių X ir Z kryptimis, kai ne atskaitos įrankis pasukamas į apdirbimo padėtį, įrankio antgalio padėtis B pasislenka taško A atžvilgiu ir anksčiau nustatyta ruošinio koordinačių sistema nebetaikoma. Be to, kiekvienas įrankis naudojimo metu taip pat susidėvės, todėl reikia kompensuoti kiekvieno įrankio įrankio poslinkį ir nusidėvėjimo vertę. Pagrindinis kiekvieno įrankio poslinkio nustatymo principas yra tas, kad kiekvienas įrankis yra sulygiuotas su tam tikru ruošinio atskaitos tašku (pvz., tašku A arba tašku O 1 paveiksle). Dėl skirtingų mašinos koordinačių, rodomų CRT, ne atskaitos įrankio koordinatės tame taške yra rankiniu būdu apskaičiuojamos arba atimamos iš atskaitos įrankio koordinačių tame pačiame taške, naudojant sistemos programinės įrangos skaičiavimą, kad būtų gautas kiekvieno ne atskaitos įrankio poslinkis. atskaitos įrankis.
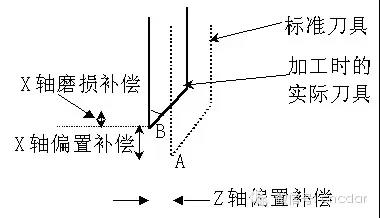
2 pav. Įrankio poslinkis ir nusidėvėjimo kompensavimas
Dėl įvairių veiksnių rankinio bandomojo pjovimo įrankio išlygiavimo tikslumas yra labai ribotas, todėl šis įrankio išlygiavimo etapas vadinamas grubiu įrankio išlygiavimu. Norint gauti tikslesnius rezultatus, kaip parodyta 3 paveiksle, prieš apdirbant detalės apdirbimo leistinoje diapazone yra sukurta paprasta automatinio bandomojo pjovimo programa. Naudojant „automatinio bandomojo pjovimo → matavimo → klaidos kompensavimo“ idėją, etaloninio įrankio programos pradinė padėtis ir ne etaloninio įrankio įrankio poslinkis yra pakartotinai koreguojami, kad paklaida tarp programos apdorojimo komandos vertės ir tikrojo matavimo. vertė atitinka tikslumo reikalavimus. Šis įrankių išlygiavimo etapas vadinamas tiksliu įrankių išlygiavimu.
Kadangi norint gauti tikslų ne atskaitos įrankio poslinkį, būtina užtikrinti, kad atskaitos įrankio programos pradžios taškas būtų tikslioje padėtyje, pirmasis paprastai taisomas prieš tai, kai koreguojamas antrasis.
Atsižvelgiant į įrankio išlygiavimą šiuose dviejuose etapuose, pagrindinis bandomojo pjovimo metodo veikimo procesas yra toks: rankinis bandomasis pjovimas su etaloniniu įrankiu, norint gauti įrankio išlygiavimo atskaitos taško koordinates → rankinis apskaičiavimas arba automatinis gavimas kiekvieno ne atskaitos įrankio įrankio poslinkis → etaloninis įrankis yra apytikslėje programos pradinėje padėtyje → etaloninis įrankis sureguliuojamas naudojant bandomąją pjovimo programą, o išmatavus dydį, įrankio laikiklis žingsnis po žingsnio perkeliamas arba MDI klaidos kompensavimo būdu, Pataisykite programos pradžios taško padėtį → Pakartotinai iškvieskite bandomąją pjovimo programą ne etaloniniam įrankiui ir pataisykite įrankio poslinkį pagal pradinį įrankio poslinkį → Atskaitos įrankis lieka ties tikslus programos pradžios taškas.
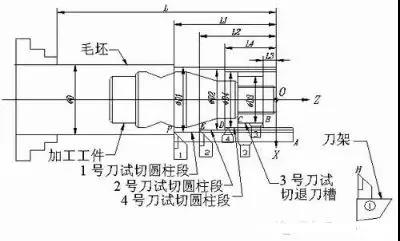
3 pav. Scheminė kelių ašmenų bandomojo pjovimo ir įrankio išlygiavimo schema
Dviejų grubių peilių išlyginimo metodų santrauka
Pasiruošimas įrankio išlygiavimui yra vienodas kiekvienam iš šių metodų: Paspauskite klavišą F2 po sistemos MDI funkcijos submeniu, kad patektumėte į įrankio nuokrypių lentelę; Naudodami klavišus ▲ ir perkelkite mėlyną šviesos juostą į atitinkamą kiekvieno peilio įrankio poslinkio padėtį ir paspauskite klavišą F5; Pakeiskite X ir Z poslinkio duomenis įrankio poslinkio numeriams # 0000, # 0001, # 0002, # 0003 ir # 0004 iki nulio, tada paspauskite klavišą F5.
1. Pasirinkite atskaitos įrankį kaip standartinį įrankį ir automatiškai nustatykite įrankio poslinkio metodą
Kaip parodyta 1 ir 4 paveiksluose, įrankių išlygiavimo veiksmai yra tokie:
1) Naudokite ▲ ir klavišus, kad perkeltumėte mėlyną ryškią juostą, kad ji būtų suderinta su 2-ojo atskaitos įrankio įrankio nuokrypio # 0002 padėtimi. Paspauskite klavišą F5, kad nustatytumėte 2-ąjį įrankį kaip standartinį įrankį, ir eilutė pavirs raudona ryškia juosta.
2) Naudodami etaloninį peilį nupjaukite ruošinio dešinįjį galinį paviršių ir užrašykite pjovimo taško A Z formos mašinos koordinatę; Pabandykite nupjauti ruošinio išorinį apskritimą, užrašykite taško A X mašinos koordinatę, atitraukę įrankį sustabdykite mašiną ir išmatuokite nupjauto veleno segmento išorinį skersmenį Φ D.
3) Etaloninis peilis grįžta į tašką A per „jug+žingsnis“ pagal įrašytą vertę ir įrankio nuokrypių lentelėje įveda bandomojo pjovimo skersmens ir bandomojo pjovimo ilgio stulpelius atskirai Φ D ir nulį.
4) Atitraukite įrankį, pasirinkite įrankio numerį, kuris nėra atskaitos įrankis, ir rankiniu būdu pakeiskite įrankį. Sulygiuokite kiekvieno ne atskaitos įrankio įrankio antgalius su tašku A taikydami „jug+žingsnis“ metodą, sukdami veleną, tada įveskite juos į bandomojo pjovimo skersmens stulpelį ir bandomojo pjovimo ilgio stulpelį su atitinkamu įrankio nuokrypio skaičiumi Φ D ir nuliu. , kiekvieno ne nuorodos įrankio įrankio poslinkiai bus automatiškai rodomi X ir Z poslinkio stulpeliuose.
5) Kai etaloninis peilis grįžta į tašką A, MDI paleidžia "G91 G00/arba G01 X [100]"- Φ D] Z50, pastatykite jį į pradinę programos padėtį.
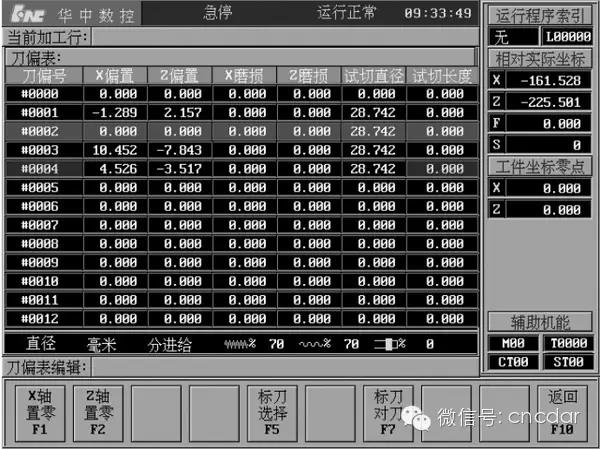
4 pav. Automatinio įrankio poslinkio nustatymo etaloniniams peiliams schema
2. Nustatykite atskaitos įrankio koordinatę į nulį įrankio išlygiavimo atskaitos taške ir automatiškai parodykite įrankio poslinkio metodą
Kaip parodyta 1 ir 5 paveiksluose, įrankio išlygiavimo veiksmai yra tokie:
1) Tas pats, kas aprašyta aukščiau (2) veiksme.
2) Etaloninis peilis grįžta į bandomąjį pjovimo tašką A taikant metodą „bėgimas+žingsnis“ pagal įrašytą vertę.
3) Paspauskite F1, kad nustatytumėte „nulinę X ašį“, o F2 – į „nulinę Z ašį“ 4 pav. sąsajoje ir „santykinės faktinės koordinatės“, rodomos CRT, bus (0,{{7). }}).
4) Rankiniu būdu pakeiskite ne atskaitos įrankį, kad jo galas būtų vizualiai sulygiuotas su tašku A. Šiuo metu CRT rodoma reikšmė „santykinė su faktinėmis koordinatėmis“ yra įrankio poslinkis atskaitos įrankio atžvilgiu. Naudodami mygtukus ▲ ir perkelkite mėlyną ryškią juostą į ne atskaitos įrankio įrankio poslinkio numerį, įrašykite ir įveskite jį į atitinkamą padėtį.
5) Tas pats, kas aprašyta aukščiau (5) veiksme.

5 pav. Automatinio įrankio poslinkio atvaizdavimo įrankio atskaitos taško nulinėje koordinatėje schema
3 bandomasis išorinių apskrito veleno segmentų pjovimas keliais ašmenimis, apskaičiuotas rankiniu būdu, kad būtų gautas įrankio poslinkio metodas
Kaip parodyta 6 paveiksle, sistema rankiniu būdu išlygiuoja 1, 2 ir 4 įrankius, nupjauna žingsnio ašį, įrašo kiekvieno įrankio pjovimo galinių taškų mašinos koordinates (kaip parodyta 6 paveikslo F, E ir D taškuose), ir matuoja kiekvieno segmento skersmenį ir ilgį. Pakeiskite pjovimo peilį Nr. 3, išpjaukite užpakalinį griovelį, sulygiuokite dešinįjį pjovimo peilio galą su įrankiu, užrašykite taško B koordinates ir išmatuokite padėtį, parodytą diagramoje Φ D3 ir L3. Gavus aukščiau pateiktus duomenis, pagal koordinačių prieaugio ryšį tarp F, E, D ir B taškų, atitinkančių kiekvieną įrankį, ir programos pradžios O, galima nustatyti, kad atskaitos įrankio programos pradžios mašinos koordinatė yra (X2)- Φ D2+100, Z2-L2+50); Be to, galima išvesti staklių koordinates, atitinkančias programos kilmę kiekvienam ne etaloniniam įrankiui, ir įrankio poslinkį galima gauti atliekant rankinį skaičiavimą. Skaičiavimo metodas parodytas 1 lentelėje, o įrašytas ir apskaičiuotas vertes galima užpildyti atitinkamuose laukuose. Reikėtų pažymėti, kad bandomojo pjovimo ilgis reiškia nukreiptą atstumą Z kryptimi tarp ruošinio koordinatės nulinio taško ir bandomojo pjovimo pabaigos taško ir yra nustatomas teigiama ir neigiama kryptimis pagal pjovimo kryptį. koordinačių ašis.

6 pav. Kelių ašmenų rankinio bandomojo pjovimo schema

1 lentelė Nereferencinių peilių įrankio poslinkio skaičiavimo lentelė
Šio metodo bandomasis pjovimo procesas yra paprastas, todėl nereikia vizualiai išlyginti bandomojo pjovimo taškus, tačiau įrankio poslinkį reikia apskaičiuoti rankiniu būdu. Jei skaičiavimo lentelė su skaičiavimo formule yra išspausdinta, o reikšmės užpildomos atitinkamuose skaičiavimo laukuose, įrankio poslinkį galima greitai apskaičiuoti.
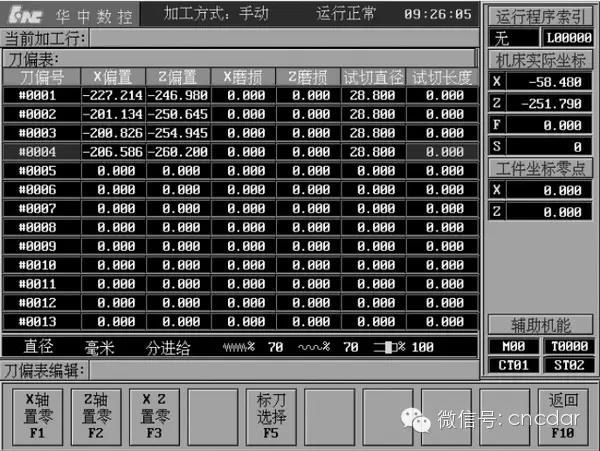
7 pav. Scheminė automatinio įrankių išlygiavimo schema Century Star tekinimo CNC sistemoje
4th Century Star Tekinimo CNC sistema, kelių įrankių automatinio išlygiavimo metodas
Pirmiau minėti peilių išlyginimo metodai yra visi santykinio peilio nuokrypio metodai. Profesionalus personalas atliko HNC-21T parametrų nustatymus ir sistemos derinimą, o naudotojai taip pat gali pasirinkti „absoliutaus įrankio nuokrypio metodą“ įrankiui sulygiuoti. Absoliutaus įrankio nuokrypio metodas šiek tiek skiriasi nuo santykinio įrankio nuokrypio metodo, paminėto programuojant apdirbimą. Nereikia nustatyti ruošinio koordinačių sistemos naudojant G92 arba G54, taip pat atšaukti įrankio kompensavimo. Pavyzdžiui, žr. programą O1005. Įrankio išlygiavimo veiksmai yra tokie: sistemai sugrįžus į nulį, kaip parodyta 6 paveiksle, kiekvienas įrankis rankiniu būdu supjaustomas į cilindrinę dalį. Išmatavus skersmens ir ilgio matmenis, bandomojo pjovimo ilgio stulpelyje užpildomas bandomojo pjovimo skersmuo, atitinkantis įrankio poslinkio skaičių, kaip parodyta 7 paveiksle. Remiantis principu, aprašytu skyriuje „Išorinių apskrito veleno segmentų kelių įrankių bandomasis pjovimas, rankiniu būdu apskaičiuojant įrankio poslinkio metodą“, sistemos programinė įranga gali automatiškai apskaičiuoti kiekvieno įrankio programos kilmės mašinos koordinates, taip pasiekdama automatinio peilio išlygiavimo tikslą. Šis peilių išlyginimo būdas yra greičiausias ir ypač tinkamas pramoninei gamybai.
5 tikslių peilių išlyginimo metodų santrauka
Bendra tikslaus įrankių išlyginimo etapo idėja yra „automatinis bandomasis pjovimas → matavimas → klaidų kompensavimas“. Yra du klaidų kompensavimo tipai: etaloninio įrankio MDI veikimui arba žingsninio judančio įrankio laikiklio programos pradinės padėties kompensavimui; Nereferenciniams įrankiams kompensuokite įrankio poslinkį arba nusidėvėjimo vertę. Kad išvengtumėte painiavos įrašant, sudarykite lentelę, kaip parodyta 2 lentelėje, kad įrašytumėte ir apskaičiuotumėte skaitines reikšmes.
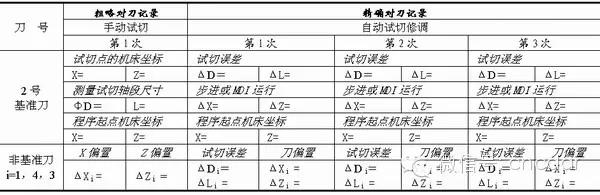
2 lentelė Bandomasis pjovimo metodas peilio nustatymo įrašas (vienetas: mm)
1. Pataisę etaloninio įrankio taisymo programos pradinę padėtį, pakoreguokite kiekvieno ne etalono įrankio poslinkio metodą atskirai.
Kaip parodyta 3 paveiksle, įrankio išlygiavimo veiksmai yra tokie:
1) Po grubaus įrankio išlygiavimo atskaitos įrankis yra pradinėje programos padėtyje, o kiekvieno ne atskaitos įrankio poslinkis įvedamas į atitinkamą įrankio nuokrypių lentelės padėtį.
2) Skambučių apdorojimas Φ D2 × L2 O1000 programos bandomasis išjungimas.
3) Išmatuokite pjovimo veleno segmento skersmenį ir ilgį, palyginkite jį su programos komandos reikšme ir apskaičiuokite paklaidą.
4) Žingsnis po žingsnio judėjimas arba MDI veikimo klaidos reikšmė, pakoreguokite programos pradinę padėtį.
5) Pagal išmatuotus matmenis dinamiškai modifikuokite komandų reikšmes, pabrauktas O1000 programoje ir išsaugokite programą. Kartokite (2) ir (3) veiksmus, kol atskaitos įrankio programos pradžios taškas bus pataisytas leistinoje tikslumo diapazone. Užrašykite pakoreguoto programos pradžios taško staklių koordinates ir atstatykite koordinates į nulį.
6) Iškvieskite atitinkamai programas O1001 (1 ir 4 peilis) ir O1002 (3 peilis) bandomajam pjovimui ir išmatuokite kiekvienos sekcijos skersmenį Φ Di ir ilgį Li (i=1, 4, 3).
7) Atlikite klaidų kompensavimą pagal 3 lentelėje pateiktą metodą.
8) Kartokite veiksmus nuo (6) iki (7), kol apdirbimo klaida bus tikslumo ribose, o atskaitos įrankis sustos pradinėje programos padėtyje nejudėdamas.

3 lentelė Klaidos kompensavimo tarp faktinių matavimo matmenų ir programos nurodymų verčių pavyzdys cilindrinių ašių segmentų automatiniam bandomajam pjovimui (vienetas: mm)
2. Programos pradinės padėties nustatymo būdas kiekvienam peiliui atskirai
Šio metodo peilių išlyginimo principas yra tas, kad kiekvienas peilis pakoreguoja savo programos pradinę padėtį, netiesiogiai užtikrindamas išlygiavimą su ta pačia programos pradine padėtimi.
Kaip parodyta 3 paveiksle, įrankio išlygiavimo veiksmai yra tokie:
1) Atskaitos įrankis Nr. 2 yra pradinėje programos padėtyje po grubaus įrankio išlygiavimo, o visi ne atskaitos įrankio poslinkiai įrašomi ir pakeičiami į nulį.
2) Žingsniai iki (5) yra tokie patys kaip ir įrankio išlygiavimo žingsniai su tuo pačiu serijos numeriu kaip ir pirmasis tikslus įrankio išlygiavimo metodas.
(6) Pakeiskite neatskaitinį įrankį atskirai, naudokite grubų įrankio poslinkį, įrašytą kaip santykines ne etaloninio įrankio programos pradžios taško koordinates, iškvieskite programą O1000 bandomajam pjovimui ir išmatuokite kiekvieno segmento skersmenį atskirai Φ Palyginkite Di ir ilgis Li (i=1, 4, 3) su programos komandos reikšme skirtumui nustatyti.
(7) Žingsnis po žingsnio judėjimas arba MDI valdymas įrankio laikikliui, kad būtų kompensuojama klaida, atskirai sureguliuokite kiekvieno ne etaloninio įrankio programos pradinę padėtį.
(8) Kartokite (6) ir (7) veiksmus, kol kiekvienos ne atskaitos įrankių programos pradžios taškų padėtis bus leistino tikslumo diapazone.
(9) Paimkite santykines koordinates, rodomas CRT, kaip naują įrankio poslinkį ir įveskite jas į atitinkamo įrankio poslinkio numerio X ir Z poslinkio stulpelius įrankių poslinkių lentelėje. Šis metodas yra paprastas ir patogus, o pataisytas įrankio poslinkis gaunamas tiesiogiai iš santykinių įrenginio koordinačių, rodomų CRT, todėl išvengiama rankinio skaičiavimo klaidų ir pasiekiamas didelis įrankio išlygiavimo tikslumas.
3. Sureguliavę etaloninio įrankio programos pradinę padėtį, tuo pačiu metu sureguliuokite visus ne etaloninio įrankio poslinkius
Šis metodas iš esmės yra toks pat kaip pirmasis tikslaus įrankio nustatymo metodas, vienintelis skirtumas yra tas, kad (7) veiksme iškviesta programa iškviečia O1003 programą, kurią vienu metu apdoroja trys pjaustytuvai (O1004 pašalina 2 įrankio apdorojimo sekciją ir yra O1003 programa), o kiti veiksmai yra tokie patys.
Šešių keturių peilių apipjaustymo vienu metu metodas
Jei grubiam įrankio išlygiavimui naudojamas santykinis įrankio poslinkio metodas, pirmiausia įveskite kiekvieno nesusijusio įrankio įrankio poslinkius, gautus į atitinkamas įrankių poslinkių lentelės pozicijas, paleiskite programą O1004, apdorotą keturiais įrankiais, ir išmatuokite kiekvieno segmento skersmenis. atskirai Φ Di ir ilgis Li (i=2, 1, 4, 3), apskaičiuokite apdirbimo paklaidą. Norėdami kompensuoti įrankio laikiklio paklaidą, naudokite MDI veikimą arba laipsnišką judesį, kad kompensuotumėte įrankio laikiklio paklaidą, ir pakoreguokite pradinę programos padėtį; Viena vertus, nereferenciniams įrankiams įrankio poslinkis koreguojamas pagal pradinį įrankio poslinkį, o naujas įrankio poslinkis vėl įrašomas į įrankių poslinkio lentelės X ir Z poslinkio stulpelius; Kita vertus, šios eilutės nusidėvėjimo stulpelyje turėtų būti įrašyta ir etaloninio įrankio apdirbimo klaida. Jei apytikriam įrankio išlygiavimui naudojamas absoliutaus įrankio nuokrypio metodas, iškvieskite bandomojo pjovimo programą O1005 ir kompensuokite kiekvieno įrankio apdirbimo klaidas nusidėvėjimo stulpelyje, atitinkantį jo įrankio nuokrypio numerį.


